
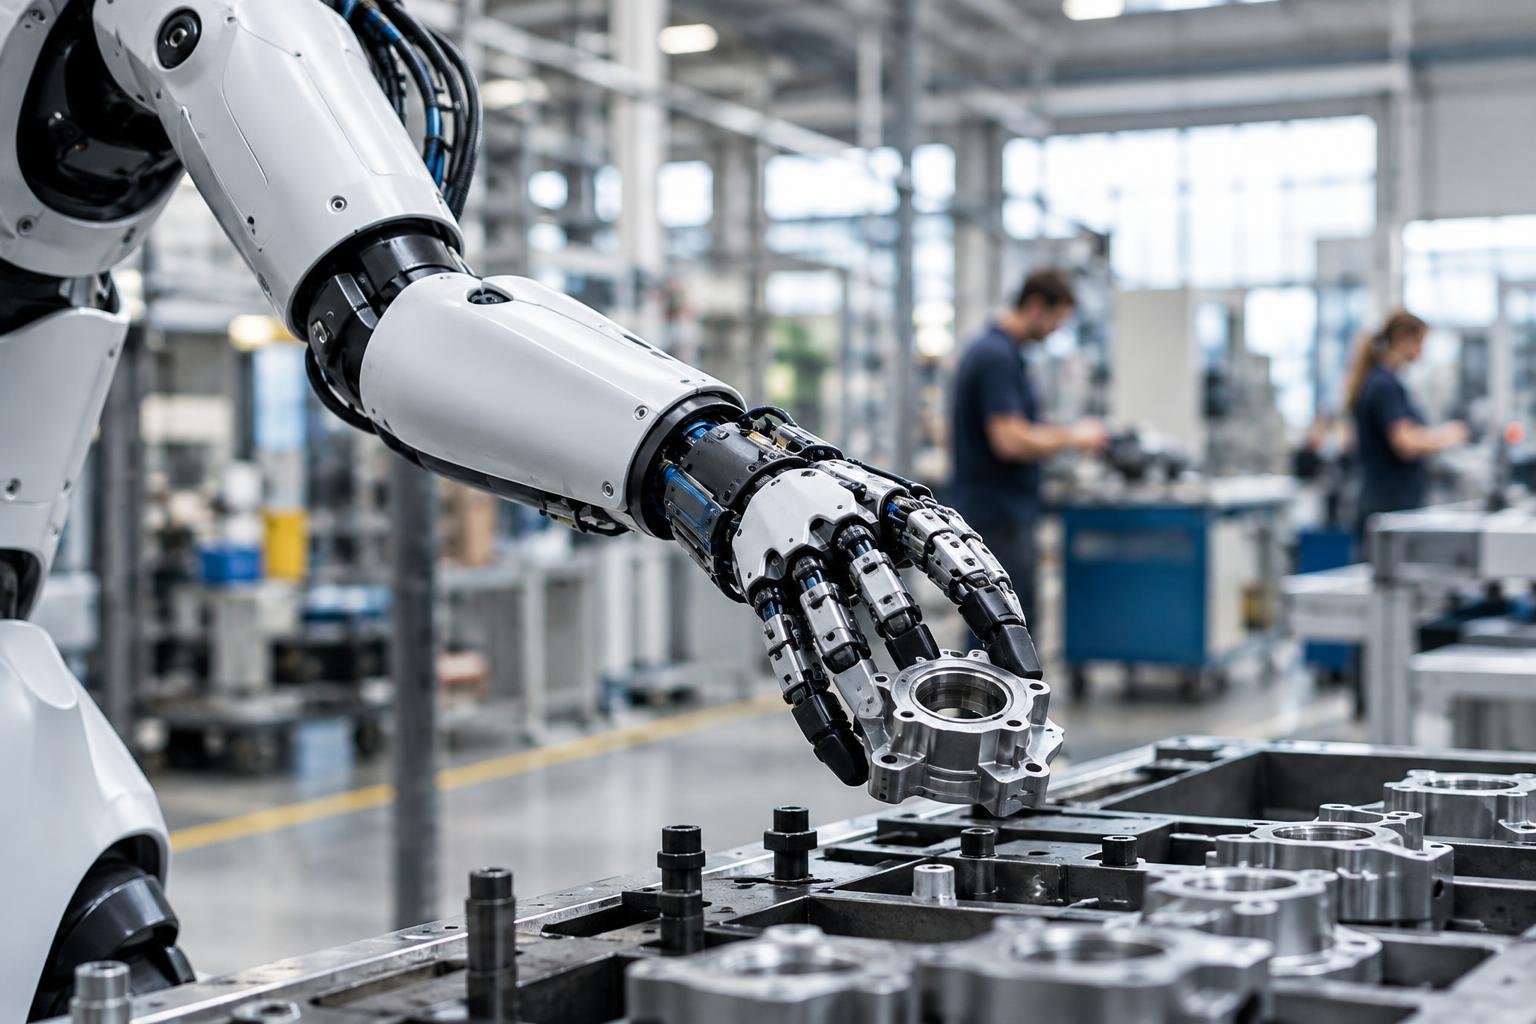
Sie planen einen Piloten mit humanoiden Robotern und brauchen schnell Klarheit, ob Technologie- und Betriebsreife ausreichen? Dieser Leitfaden bündelt praxisnahe Kriterien und eine klare Entscheidungslogik, damit Ressourcen zielgerichtet eingesetzt werden. So verstehen Sie früh, ob ein Kandidat Ihre Aufgaben, Sicherheitsvorgaben und Integrationspfade realistisch erfüllt.
Das Wesentliche im Überblick
- Priorisieren Sie Anwendungsfälle mit klar umrissenen Handgriffen und stabiler Umgebung – das erhöht die Erfolgswahrscheinlichkeit im Piloten.
- Fordern Sie einen belegbaren Autonomie-Level (z. B. Navigation, Greifroutine) unter definierten Randbedingungen, sonst ist manuelle Supervision einzuplanen.
- Prüfen Sie Schnittstellen (API/ROS) und Sicherheitsfunktionen vorab in der Testzelle; fehlende Kompatibilität verzögert die Integration erheblich.
- Bewerten Sie Betriebszeit, Wechselteile und Servicezugang realistisch; ohne planbare Wartung kippt die Wirtschaftlichkeit.
- Kalkulieren Sie Gesamtkosten inklusive Pilotinfrastruktur und Schulung – nur so erkennen Sie den echten Break-even.
Warum ein Bewertungsraster für Piloten mit humanoiden Robotern wichtig ist
Humanoide Plattformen vereinen Mobilität, Greiftechnik und Sensorfusion – doch Reifegrad und Stabilität variieren stark. Ein strukturiertes Raster trennt Machbares von Wunschdenken, reduziert Iterationsschleifen und schafft belastbare Entscheidungspunkte für Go/No-Go. Grundlage sind technische Nachweise (z. B. SLAM in Ihrer Umgebung), betriebliche Kenngrößen (Uptime, RTOS-Sicherheitsreaktionen) und wirtschaftliche Schwellen. Eine kompakte Übersicht zum Entwicklungsstand Humanoide Roboter erläutert Technik, typische Einsatzszenarien und aktuelle Grenzen der Plattformen. Für die Infrastruktur lohnt ein Blick auf die Checkliste: Physische Basis für Vernetzte Produktionsanlagen sichern, um Netzwerke, Stromversorgung und Sicherheitszonen von Beginn an mitzudenken.
Grundbegriffe: Was unter Entwicklungsstand zu verstehen ist
Beim Entwicklungsstand humanoider Roboter geht es nicht um ein einzelnes Merkmal, sondern um das Zusammenspiel aus Plattform, Software und Betrieb. Plattform meint die zweibeinige Basis mit Antrieb, Stabilisierung und Energieversorgung; dazu kommen Greiftechnik, Traglast und Feinmotorik. Softwareseitig zählen Autonomie-Level, Sensorfusion sowie Navigations- und Lokalisierungsverfahren wie SLAM. Für den Betrieb relevant sind Sicherheitsfunktionen, Schnittstellen (API/ROS), Wartungsintervalle und benötigte Pilotinfrastruktur. Erst die Kombination liefert ein realistisches Bild, ob ein Pilotprojekt technisch tragfähig und organisatorisch beherrschbar ist.
Praktisch empfiehlt sich eine klare Trennung der Bewertungsachsen: Hardware-Fitness (Mobilität, Greifer, Ausdauer), Verhaltenskompetenz (Wahrnehmung, Planung, Fehlertoleranz), Integrationsfähigkeit (ROS/RTOS-Unterstützung, Feldbus/IT-Anbindung), Sicherheitsniveau (geschützte Betriebsarten, Not-Halt, Kollisionsbegrenzung) sowie Betriebsökonomie (Servicezugang, Verschleißteile, Schulungsaufwand). Jede Achse lässt sich mit Schwellenwerten versehen, etwa Mindestlaufzeit unter Last oder reproduzierbare Greifgenauigkeit im definierten Workcell-Fenster.
Technische Reifegrade klar abgrenzen
Für eine schnelle Einordnung bewährt sich eine Skala der Einsatzgrenzen: Von geführtem Demonstrator (Teleoperation, enge Szenarien) über assistierte Autonomie (teilweise selbstständige Navigation, vordefinierte Handgriffe) bis zu aufgabenspezifischer Autonomie (robuste Lokomotion, sichere Greifabfolge, einfache Umfeldanpassung). Übergänge markieren messbare Kriterien: Standsicherheit bei Störimpulsen, Wiederaufnahme nach Sensorausfall durch Sensorfusion, oder stabile Pfadplanung in engem Layout.
Zur Vertiefung der Integrationssicht lohnt der Blick auf digitale Planungsmethoden und Toolchains, etwa für die modellbasierte Validierung von Mechatronik. Zu Methoden und digitalen Werkzeugen, die die Integration mechatronischer Plattformen erleichtern, verweisen wir auf Digitalisierung im Ingenieurwesen: Werkzeuge und Trends.
Wirtschaftliche und organisatorische Baseline
Technik allein genügt nicht: Für Piloteignung braucht es eine belastbare organisatorische Baseline. Dazu zählen klare Aufgabenprofile mit messbaren Erfolgsmetriken, verfügbare Sicherheitsfreigaben für den Testbereich, ein definiertes Wartungsfenster sowie Schnittstellen zu IT/OT für Logging und Auswertung. Kosten sollten nicht nur Anschaffung und Peripherie abdecken, sondern auch Schulung, Anpassung von Greifern und mögliche Prozesspausen. Erst wenn diese Faktoren zusammen mit der technischen Reife ein stimmiges Minimum bilden, entsteht ein realisierbarer Pilotkorridor.
Praktische Prüfkriterien und Checkliste für Ihren Piloten
Nutzen Sie für die Anbieterauswahl eine kurze Vorprüfung: 1) Aufgabenfit definieren (klare Tätigkeiten, Takt, Qualitätskriterien), 2) Sicherheits- und Flächenrestriktionen klären, 3) Integrationspfade benennen (Schnittstellen, IT/OT-Regeln), 4) Betriebsrahmen festlegen (Schichten, Wartungsfenster, Betreuungsmodell). Erst wenn diese Basis steht, lohnt die Detailbewertung.
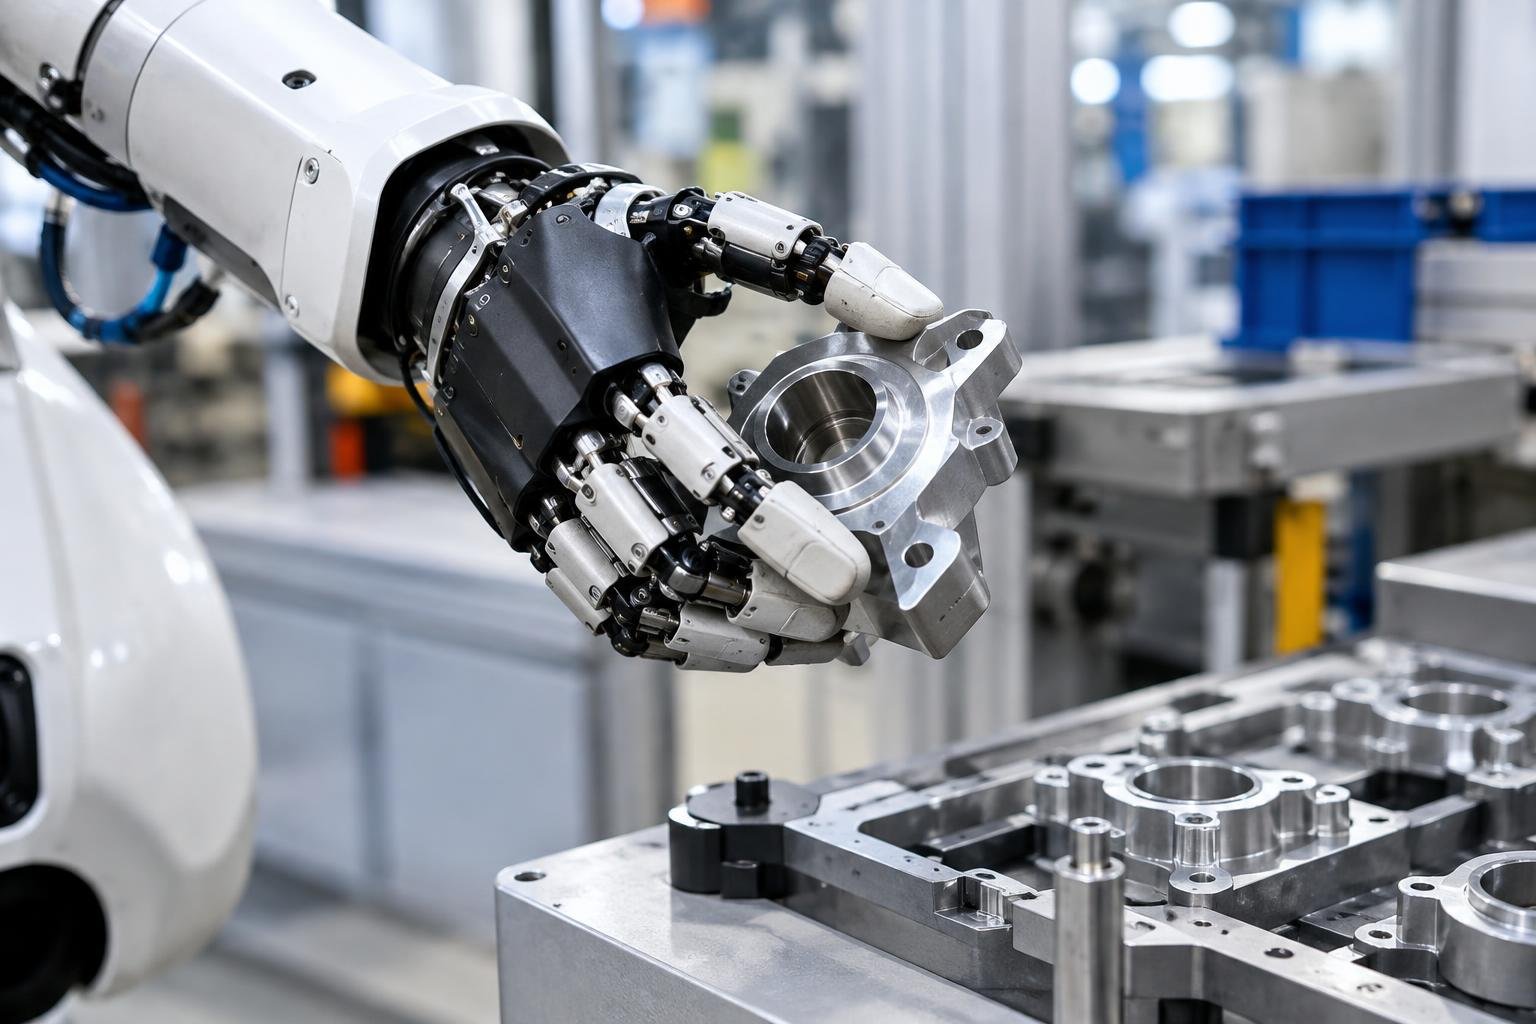
- Hardware & Greifen: Traglast am Handgelenk, Greiferwechsel, Fingerspitzen-Feedback, Wiederholgenauigkeit bei typischen Griffen.
- Mobilität: Stabilität bei Rampen/Kanten, Schrittbreite, Ganggeschwindigkeit im realen Layout, SLAM-Qualität in Hallen mit Metallregalen.
- Sensorik & Sicherheit: 3D-Perzeption, Kraft-Momenten-Sensoren, Sicherheitsfunktionen wie Geschwindigkeits-/Kraftbegrenzung und Not-Stopp-Konzept.
- Software & Autonomie-Level: Verfügbarkeit von ROS/RTOS, robuste Skills (Greifen, Tür, Knopf), Recovery-Strategien, Remote-Support.
- Integration: Schnittstellen (API/ROS), MES/ERP-Anbindung, digitale Übergabe von Aufträgen und Status, Logging für Audit.
- Betrieb & Wartung: MTBM-nahe Angaben, Verschleißteile, Tauschzeiten, Service-Zugriff im Schichtbetrieb.
- Wirtschaftlichkeit: Miet-/Kaufmodell, einmalige Integration, laufende Betreuung, geplante Skalierungskosten je zusätzlicher Station.
Tipp: Legen Sie vor Gesprächen mit Anbietern drei repräsentative Teilaufgaben als Standardtests fest (z. B. Greifen eines variierenden Teils, Bedienen eines Schalters, Tragen durch ein Engpasssegment) und prüfen Sie ausschließlich daran.
Für die schnelle Vergleichbarkeit hilft eine Mini-Scorecard (0= nicht erfüllt, 1= teilweise, 2= erfüllt). Setzen Sie vorab Mindestscores pro Bereich und einen K.-o.-Katalog (z. B. keine sichere Stopp-Funktion → Abbruch).
| Kategorie | Prüfpunkt | Schwelle (bestehen) | Score 0–2 |
|---|---|---|---|
| Hardware | Traglast am Handgelenk | Teilegewicht + 30% Reserve | |
| Greiftechnik | Wechselzeit Greifer | < 2 min werkzeuglos | |
| Mobilität | Standsicherheit im Layout | Keine Not-Stops im Testparcours | |
| Sensorik/Sicherheit | Kraftbegrenzung | Nachweisbare Grenzwerte im Safe-Mode | |
| Software | Recovery bei Fehlgriff | Automatische Wiederaufnahme | |
| Integration | API/ROS verfügbar | Dokumentiert + Beispielskript | |
| Betrieb | Wartungszugang | Schnellwechsel Verschleißteile | |
| Wirtschaft | Gesamtkosten Pilotmonat | Im Budgetrahmen Pilot |
Beim Thema Produktionsintegration und Übergabe von digitalen zu physischen Prozessen ist der Weg vom CAD-File zur Maschine ein hilfreicher Vergleich: Vom CAD-File zur Maschine: Checkliste für digitale Zuschnittprozesse in der Lohnfertigung.
Setzen Sie die Scorecard direkt im Feldtest ein: Ein Parcours mit realen Teilen, typischen Greifhöhen und einem Engpasssegment liefert belastbare Evidenz. Dokumentieren Sie Zeiten, Fehlerklassen und Eingriffe Ihres Teams strukturiert im Log.
Häufiger Fehler: Anbieterzusage für Demonstrationen als Ersatz für verlässliche Betriebsdaten werten
So vermeiden Sie ihn: Fordern Sie dokumentierte Betriebsmetriken (z. B. durchschnittliche Laufzeit zwischen Wartungen, Tatsächliche autonom erledigte Aufgaben) und führen Sie einen kurzen Feldtest unter vergleichbaren Betriebsbedingungen durch, bevor Sie eine Nutzungserweiterung planen.
Mini-Entscheidungsbaum (Go/No-Go)
- K.-o.-Fragen: Fehlende sichere Stopp-Funktion oder keine API-Dokumentation → No-Go.
- Mindestscore erreicht? Gesamtscore ≥ 70% und kein Bereich < 50% → vorläufiges Go.
- Pilotfähigkeit: Task-fit im Parcours ≥ 80% der Schritte ohne Eingriff → Go mit klaren Grenzen.
- Skalierungstest: Zwei Schichten an zwei aufeinanderfolgenden Tagen ohne zusätzliche Betreuung → Skalierung prüfen, sonst im Piloten nachschärfen.
Kurz-FAQ und nächste Schritte
Wie lange dauert eine belastbare Pilotvorbereitung?
Rechnen Sie mit 6–10 Wochen: 1–2 Wochen für Aufgabenpräzisierung und Sicherheitsvorprüfung, 2–3 Wochen für Anbietersichtung und Machbarkeitsgespräche, 2–3 Wochen für Testplanung (Daten, KPIs, Abnahme), plus Puffer für IT/OT-Freigaben.
Welche Minimal-KPIs belegen einen sinnvollen Fortschritt?
Drei Kernwerte genügen für den Start: Erfüllungsquote pro Aufgabe (≥80% unter Testbedingungen), mittlere Taktabweichung (≤+20% ggü. Referenzprozess) und Ausfallzeit pro Testtag (≤10%). Diese Schwellen erlauben ein sauberes Go/No-Go nach der ersten Testschleife.
Wie groß sollte das Pilotteam sein?
Bewährt sind 5–7 Personen: Prozessverantwortung, Arbeitssicherheit, Instandhaltung, IT/OT, Qualitätsmanagement sowie je eine technische Ansprechperson von Anbieter und interner Automatisierung.
Welche Risiken treten am häufigsten auf?
Neben instabiler Greifleistung zählen unerwartete Latenzen in Schnittstellen und fehlende Ersatzteil- bzw. Serviceabdeckung. Planen Sie für jedes Risiko einen messbaren Abbruchpunkt und einen Workaround vor Teststart.
Wie sichern wir Akzeptanz am Shopfloor?
Frühe Einbindung der Schichtteams, klare Rollengrenzen Mensch/Roboter und transparente Testziele. Zur organisatorischen Vorbereitung und Change Management für Robotikpiloten empfehlen wir eine Lektüre zu typischen Scheiterursachen bei Digitalisierungsprojekten: Warum Digitalisierungsprojekte am Change Management scheitern.
Wann ist der Punkt erreicht, an dem wir abbrechen sollten?
Brechen Sie ab, wenn nach zwei Iterationen zentrale Schwellen (Erfüllungsquote, Takt, Sicherheitsfreigabe) verfehlt bleiben oder wenn Integrationskosten den kalkulierten Nutzen um mehr als 30% übersteigen.
Was sind die nächsten zwei Schritte?
- Testdesign einfrieren: Aufgabenpaket, KPI-Ziele, Abbruchkriterien, Datenlogging und Sicherheitsfreigabe schriftlich fixieren.
- Pilotvertrag aufsetzen: Lieferumfang (Hardware/Software), Onsite-Supportfenster, Ersatzteil- und Update-Regelung, IP/Nutzungsrechte für Versuchsdaten, messbare Meilensteine.
Fazit: Starten Sie klein, messen Sie hart, entscheiden Sie zügig. Wer den Piloten an wenigen belastbaren KPIs ausrichtet und klare Stop-Regeln definiert, erhält innerhalb eines Quartals eine tragfähige Aussage zur Einsatzfähigkeit humanoider Roboter im eigenen Umfeld.